记录 01 · 研究与目标
先学习离合与传动,再确定可验证目标
- 范本日期
- 2026-09-18
- 记录人
- 项目组
- 状态
- 研究摘要完成
研究动机:我们需要让同一套输入机构在两个输出状态之间切换,因此先梳理离合机构的作用、齿轮传动比、扭矩与速度的关系,以及 VEX IQ 零件和空间限制。
研究后的目标:建立一个能看清输入、切换结构和输出路径的数字模型,再用实物测试判断载架是否真的能改变啮合状态。
学习与研究记录
- 离合机构的核心是控制动力是否传递或传向哪一路。
- 齿轮比可以先计算速度与理想扭矩关系,但摩擦和齿隙必须实测。
- 载架、轴线和齿轮中心距共同决定是否能够稳定啮合。
- 每条结论需要草图、模型、计算或实物证据支持。
成功标准与限制
- 结构可拆成连续装配步骤,并由另一名队员复现。
- 两种状态都留下齿轮接触和输出动作证据。
- 数字模型不包含摩擦、变形和电机同步误差。
- 绳索张力、负载能力和耐久性尚未测试。
本次决定保留双状态输出作为设计目标,先完成可追溯的数字装配记录;真实离合动作留到实物低速测试后判断。
记录 02 · 草图与数字搭建
先画动力路径,再拆成 17 个装配步骤
- 范本日期
- 2026-09-19
- 记录人
- 项目组
- 状态
- 草图与 3D 基线完成
研究之后,我们先用草图确定输入、中心载架和输出绳轮的大致关系,再把草图变成 3D 模型。草图保留设计意图,3D 模型负责检查尺寸、轴线和零件冲突。
草图记录
绿色箭头表示候选动力方向;红色符号标出需要移动或切换的中心载架。
草图只表达工作假设。齿轮间距、支撑方式和真实运动范围由 3D 模型与实物继续验证。
我们没有只保留最终完成图,而是把 3D 搭建过程分成四个关键节点,以便发现干涉时定位到具体阶段。
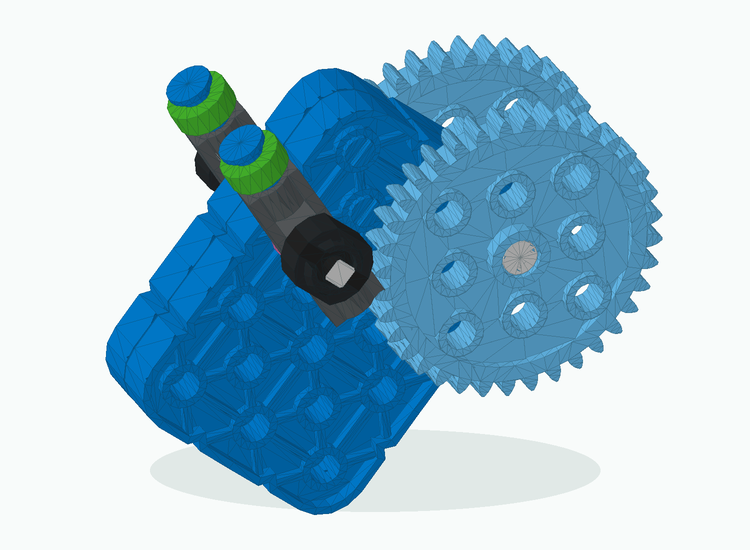 步骤 1–5 · 输入骨架我们先建立齿轮轴线和初始支撑,保留轴线平行检查的视觉证据。
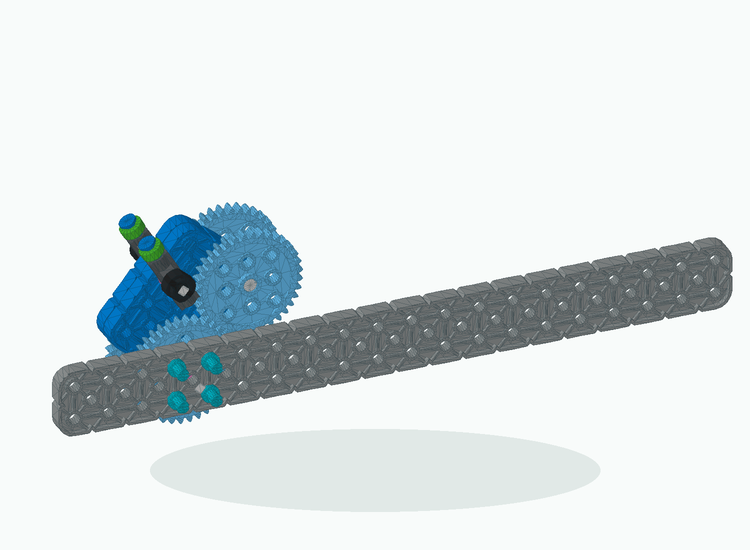 步骤 6–8 · 中心载架加入可能承担切换动作的载架,并记录它与相邻齿轮的空间关系。
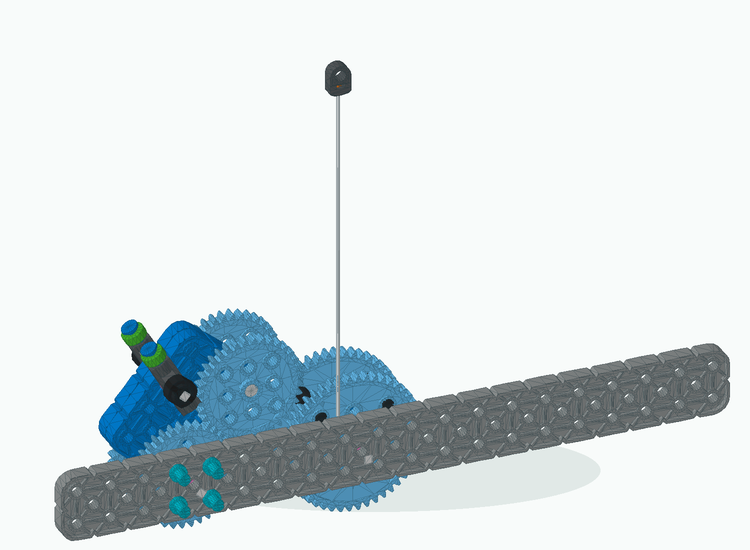 步骤 9–12 · 输出路径补齐输出齿轮与绳轮,形成可供计算的候选动力路径。
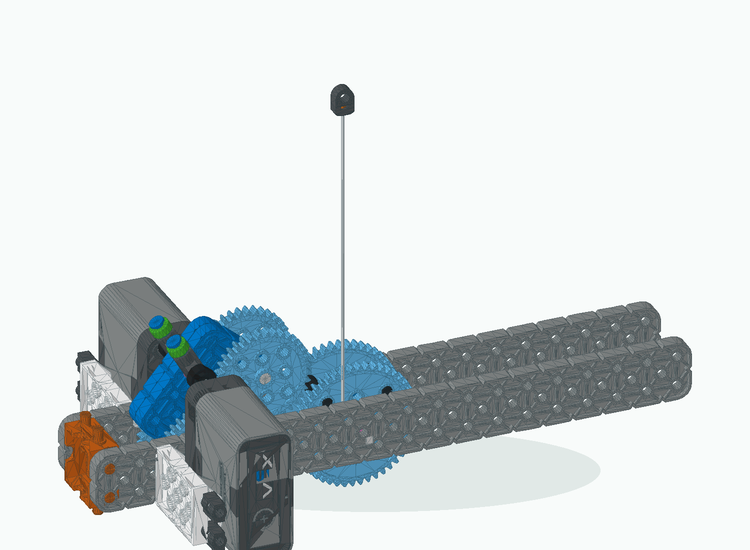 步骤 13–17 · 支撑与限位加入长梁和外围约束,数字模型达到 58 个直接零件。
本次决定保留 17 步装配顺序作为下一次修改的基线;任何结构调整都从受影响的最早步骤开始记录。
记录 03 · 数学与物理分析
记录固定载架条件下的传动假设
- 范本日期
- 2026-09-20
- 记录人
- 项目组
- 状态
- 计算完成,动作待证
我们从数字模型中识别出 4 个 36 齿齿轮和 2 个 48 齿齿轮。为了避免把几何外观直接当成机械结论,本次只计算一个条件明确的候选路径,并记录实物测试需要测量的物理量。
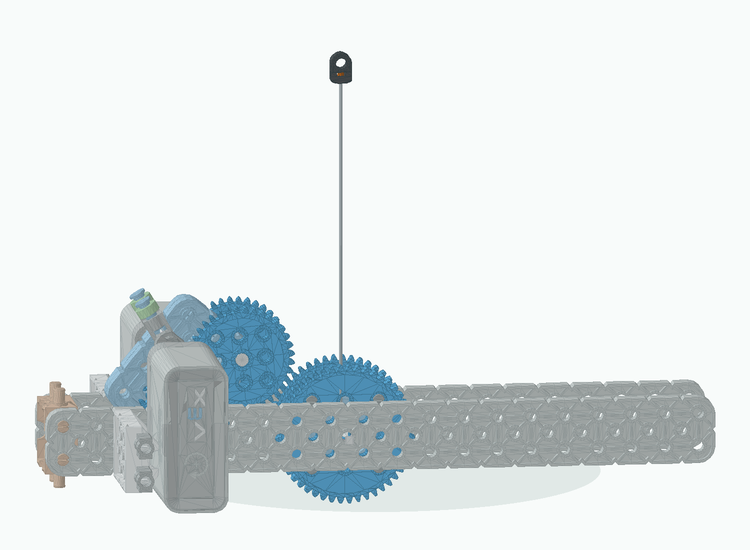
计算记录
假设载架固定,动力沿 36T → 36T → 36T → 48T 传递到输出绳轮。在理想啮合条件下:
速度比 = 36/36 × 36/48 = 0.75
扭矩倍数 = 48/36 = 4/3
计算只支持该路径的理论关系,不代表真实负载能力,也不能证明载架能够完成结合与分离。
传动比i = ω输出 / ω输入 = 0.75,作为空载转速的待测对照。
力矩τ = F × r;实测时记录绳轮半径与拉力,再计算输出力矩。
功率与损失P = τω;输入输出差值用于估计摩擦、齿隙和结构变形造成的损失。
本次决定把 0.75 速度比和 4/3 理想扭矩倍数保留为待实测对照值;不把它们写成机构性能结果。
记录 04 · 实物测试准备
实物证据缺失,本轮不下成功结论
- 范本日期
- 2026-09-21
- 记录人
- 项目组
- 状态
- 待实物验证
截至本次记录,我们已有研究摘要、草图、数字模型、装配步骤和理论计算,但没有实物照片、视频或测量数据。因此,载架能否切换、齿轮是否稳定啮合、输出是否承受负载都保持为未验证。测试中出现的卡滞、打齿、滑绳或结构弯曲都要作为 bug 原样记录,而不是从笔记里删掉。
实物证据位置
尚无照片或视频记录
已经确定的测试顺序
- 断电、卸除负载并检查装配间隙
- 手动移动载架,拍摄两种接触状态
- 低速通电,记录输入与输出方向
- 逐级增加负载,测量是否打齿或卡滞
- 记录失败位置后立即停止并修改
| 测试项 | 模型预测 | 实测/bug 记录 | 当前结论 |
|---|
| 状态 A 啮合 | 形成候选传动路径 | 未采集 | 待验证 |
| 状态 B 分离/换向 | 载架改变接触关系 | 未采集 | 待验证 |
| 带载输出 | 理论扭矩倍数 4/3 | 未采集 | 不能判断 |
记录 05 · bug 与下一轮迭代
冻结模型基线,从实物问题返回修改
- 范本日期
- 2026-09-22
- 记录人
- 项目组
- 状态
- 等待下一轮
本轮完成了研究摘要、动力路径草图、可复现的 17 步数字模型和固定载架条件下的理论传动关系。下一轮从实物 bug 开始:定位问题对应的草图假设或模型步骤,修改后建立新版本,再重复计算与测试。
保留58 个直接零件的数字模型,以及 17 个连续装配步骤。
暂不采纳“机构已经完成两种输出状态”的结论,因为没有实物记录支持。
证据缺口两种载架位置照片、低速运行视频、输入输出方向和负载数据。
| 下一轮行动 | 负责角色 | 需要留下的证据 | 完成标准 |
|---|
| 按 17 步搭建实物 | 机械组 | 关键步骤照片 | 另一名队员可复现 |
| 记录两种载架状态 | 测试组 | 带标注的近景照片 | 齿轮接触关系清楚 |
| 低速空载测试 | 测试组 | 连续视频与方向记录 | 无卡滞后再加负载 |
| 根据失败点修改模型 | 设计组 | 修改前后截图与原因 | 形成记录 06 |
阶段决定当前版本作为数字模型基线保存;下一篇记录从真实测试结果开始,不补写、不猜测,也不删除失败过程。